viernes, 30 de noviembre de 2012

Fuerza

Fuerza

 
Descomposición de las fuerzas que actúan sobre un sólido situado en un plano inclinado.
En física , la fuerza es una magnitud física que mide la intensidad del intercambio de momento lineal entre dos partículas o sistemas de partículas (en lenguaje de la física de partículas se habla de interacción). Según una definición clásica, fuerza es todo agente capaz de modificar la cantidad de movimiento o la forma de los cuerpos materiales. No debe confundirse con los conceptos de esfuerzo o de energía.
En el Sistema Internacional de Unidades, la fuerza se mide en newtons (N).


Leyes de Newton

 
La primera y segunda ley de Newton, en latín, en la edición original de su obra Principia Mathematica.
Las Leyes de Newton, también conocidas como Leyes del movimiento de Newton,[1] son tres principios a partir de los cuales se explican la mayor parte de los problemas planteados por la mecánica, en particular aquellos relativos al movimiento de los cuerpos. Revolucionaron los conceptos básicos de la física y el movimiento de los cuerpos en el universo, en tanto que
constituyen los cimientos no sólo de la dinámica clásica sino también de la física clásica en general. Aunque incluyen ciertas definiciones y en cierto sentido pueden verse como axiomas, Newton afirmó que estaban basadas en observaciones y experimentos cuantitativos; ciertamente no pueden derivarse a partir de otras relaciones más básicas. La demostración de su validez radica en sus predicciones... La validez de esas predicciones fue verificada en todos y cada uno de los casos durante más de dos siglos.[2]
En concreto, la relevancia de estas leyes radica en dos aspectos:
Así, las Leyes de Newton permiten explicar tanto el movimiento de los astros, como los movimientos de los proyectiles artificiales creados por el ser humano, así como toda la mecánica de funcionamiento de las máquinas.
Su formulación matemática fue publicada por Isaac Newton en 1687 en su obra Philosophiae Naturalis Principia Mathematica.[3]
No obstante, la dinámica de Newton, también llamada dinámica clásica, sólo se cumple en los sistemas de referencia inerciales; es decir, sólo es aplicable a cuerpos cuya velocidad dista considerablemente de la velocidad de la luz (que no se acerquen a los 300.000 km/s); la razón estriba en que cuanto más cerca esté un cuerpo de alcanzar esa velocidad (lo que ocurriría en los sistemas de referencia no-inerciales), más posibilidades hay de que incidan sobre el mismo una serie de fenómenos denominados efectos relativistas o fuerzas ficticias, que añaden términos suplementarios capaces de explicar el movimiento de un sistema cerrado de partículas clásicas que interactúan entre sí. El estudio de estos efectos (aumento de la masa y contracción de la longitud, fundamentalmente) corresponde a la teoría de la relatividad especial, enunciada por Albert Einstein en 1905.Las leyes

[editar] Primera ley de Newton o Ley de la inercia

La primera ley del movimiento rebate la idea aristotélica de que un cuerpo sólo puede mantenerse en movimiento si se le aplica una fuerza. Newton expone que:
Todo cuerpo persevera en su estado de reposo o movimiento uniforme y rectilíneo a no ser que sea obligado a cambiar su estado por fuerzas impresas sobre él.[5]
Esta ley postula, por tanto, que un cuerpo no puede cambiar por sí solo su estado inicial, ya sea en reposo o en movimiento rectilíneo uniforme, a menos que se aplique una fuerza o una serie de fuerzas cuyo resultante no sea nulo sobre él. Newton toma en cuenta, así, el que los cuerpos en movimiento están sometidos constantemente a fuerzas de roce o fricción, que los frena de forma progresiva, algo novedoso respecto de concepciones anteriores que entendían que el movimiento o la detención de un cuerpo se debía exclusivamente a si se ejercía sobre ellos una fuerza, pero nunca entendiendo como esta a la fricción.
En consecuencia, un cuerpo con movimiento rectilíneo uniforme implica que no existe ninguna fuerza externa neta o, dicho de otra forma; un objeto en movimiento no se detiene de forma natural si no se aplica una fuerza sobre él. En el caso de los cuerpos en reposo, se entiende que su velocidad es cero, por lo que si esta cambia es porque sobre ese cuerpo se ha ejercido una fuerza neta.
Ejemplo, para un pasajero de un tren, el interventor viene caminando lentamente por el pasillo del tren, mientras que para alguien que ve pasar el tren desde el andén de una estación, el interventor se está moviendo a una gran velocidad. Se necesita, por tanto, un sistema de referencia al cual referir el movimiento.
La primera ley de Newton sirve para definir un tipo especial de sistemas de referencia conocidos como Sistemas de referencia inerciales, que son aquellos sistemas de referencia desde los que se observa que un cuerpo sobre el que no actúa ninguna fuerza neta se mueve con velocidad constante.
En realidad, es imposible encontrar un sistema de referencia inercial, puesto que siempre hay algún tipo de fuerzas actuando sobre los cuerpos, pero siempre es posible encontrar un sistema de referencia en el que el problema que estemos estudiando se pueda tratar como si estuviésemos en un sistema inercial. En muchos casos, por ejemplo, suponer a un observador fijo en la Tierra es una buena aproximación de sistema inercial. Lo anterior porque a pesar que la Tierra cuenta con una aceleración traslacional y rotacional estas son del orden de 0.01 m/s^2 y en consecuencia podemos considerar que un sistema de referencia de un observador dentro de la superficie terrestre es un sistema de referencia inercial.

[editar] Segunda ley de Newton o Ley de fuerza

La segunda ley del movimiento de Newton dice que
El cambio de movimiento es proporcional a la fuerza motriz impresa y ocurre según la línea recta a lo largo de la cual aquella fuerza se imprime.[6]
Esta ley explica qué ocurre si sobre un cuerpo en movimiento (cuya masa no tiene por qué ser constante) actúa una fuerza neta: la fuerza modificará el estado de movimiento, cambiando la velocidad en módulo o dirección. En concreto, los cambios experimentados en el momento lineal de un cuerpo son proporcionales a la fuerza motriz y se desarrollan en la dirección de esta; las fuerzas son causas que producen aceleraciones en los cuerpos. Consecuentemente, hay relación entre la causa y el efecto, la fuerza y la aceleración están relacionadas. Dicho sintéticamente, la fuerza se define simplemente en función del momento en que se aplica a un objeto, con lo que dos fuerzas serán iguales si causan la misma tasa de cambio en el momento del objeto.
En términos matemáticos esta ley se expresa mediante la relación:
\mathbf{F}_{\text{net}} = {\mathrm{d}\mathbf{p} \over \mathrm{d}t}
Donde:
\mathbf{p} es el momento lineal
\mathbf{F}_{\text{net}} la fuerza total o fuerza resultante.
Suponiendo que la masa es constante y que la velocidad es muy inferior a la velocidad de la luz[7] la ecuación anterior se puede reescribir de la siguiente manera:
Sabemos que \mathbf{p} es el momento lineal, que se puede escribir m.V donde m es la masa del cuerpo y V su velocidad.
\mathbf{F}_{\text{net}} = {\mathrm{d}(m\mathbf{v}) \over \mathrm{d}t}
Consideramos a la masa constante y podemos escribir   {\mathrm{d}\mathbf{v} \over \mathrm{d}t}=\mathbf{a} aplicando estas modificaciones a la ecuación anterior:
\mathbf{F} = m\mathbf{a}
que es la ecuación fundamental de la dinámica, donde la constante de proporcionalidad, distinta para cada cuerpo, es su masa de inercia. Veamos lo siguiente, si despejamos m de la ecuación anterior obtenemos que m es la relación que existe entre \mathbf{F} y \mathbf{a}. Es decir la relación que hay entre la fuerza aplicada al cuerpo y la aceleración obtenida. Cuando un cuerpo tiene una gran resistencia a cambiar su aceleración (una gran masa) se dice que tiene mucha inercia. Es por esta razón por la que la masa se define como una medida de la inercia del cuerpo.
Por tanto, si la fuerza resultante que actúa sobre una partícula no es cero, esta partícula tendrá una aceleración proporcional a la magnitud de la resultante y en dirección de ésta. La expresión anterior así establecida es válida tanto para la mecánica clásica como para la mecánica relativista, a pesar de que la definición de momento lineal es diferente en las dos teorías: mientras que la dinámica clásica afirma que la masa de un cuerpo es siempre la misma, con independencia de la velocidad con la que se mueve, la mecánica relativista establece que la masa de un cuerpo aumenta al crecer la velocidad con la que se mueve dicho cuerpo.
De la ecuación fundamental se deriva también la definición de la unidad de fuerza o newton (N). Si la masa y la aceleración valen 1, la fuerza también valdrá 1; así, pues, el newton es la fuerza que aplicada a una masa de un kilogramo le produce una aceleración de 1 m/s². Se entiende que la aceleración y la fuerza han de tener la misma dirección y sentido.
La importancia de esa ecuación estriba sobre todo en que resuelve el problema de la dinámica de determinar la clase de fuerza que se necesita para producir los diferentes tipos de movimiento: rectilíneo uniforme (m.r.u), circular uniforme (m.c.u) y uniformemente acelerado (m.r.u.a).
Si sobre el cuerpo actúan muchas fuerzas, habría que determinar primero el vector suma de todas esas fuerzas. Por último, si se tratase de un objeto que cayese hacia la tierra con una resistencia del aire igual a cero, la fuerza sería su peso, que provocaría una aceleración descendente igual a la de la gravedad.

[editar] Tercera ley de Newton o Ley de acción y reacción

Con toda acción ocurre siempre una reacción igual y contraria: o sea, las acciones mutuas de dos cuerpos siempre son iguales y dirigidas en sentido opuesto.[6]
La tercera ley de Newton es completamente original (pues las dos primeras ya habían sido propuestas de otras maneras por Galileo, Hooke y Huygens) y hace de las leyes de la mecánica un conjunto lógico y completo.[8] Expone que por cada fuerza que actúa sobre un cuerpo (empuje), este realiza una fuerza de igual intensidad, pero de sentido contrario sobre el cuerpo que la produjo. Dicho de otra forma, las fuerzas, situadas sobre la misma recta, siempre se presentan en pares de igual magnitud y de dirección, pero con sentido opuesto.
Este principio presupone que la interacción entre dos partículas se propaga instantáneamente en el espacio (lo cual requeriría velocidad infinita), y en su formulación original no es válido para fuerzas electromagnéticas puesto que estas no se propagan por el espacio de modo instantáneo sino que lo hacen a velocidad finita "c".
Es importante observar que este principio de acción y reacción relaciona dos fuerzas que no están aplicadas al mismo cuerpo, produciendo en ellos aceleraciones diferentes, según sean sus masas. Por lo demás, cada una de esas fuerzas obedece por separado a la segunda ley. Junto con las anteriores leyes, ésta permite enunciar los principios de conservación del momento lineal y del momento angular.

martes, 9 de octubre de 2012

Viaje al centrode la tierra

Sinopsis:
Cada paso que damos, lo hacemos sobre un mundo fascinante que se encuentra bajo nuestros pies. Nuestro planeta es un archivo enigmático que nos narra historias sobre la arqueología, tecnología, antropología, botánica y geografía. En este especial, estamos a punto de ir mucho más allá de la superficie. Viajaremos hacia el corazón de nuestro planeta en busca de la última frontera en compañía de científicos, ingenieros y exploradores descubriendo los misterios que se esconden en el centro de la tierra.
      
sabemos tambien q hay seres vivos q no viven solo en la superficie terrestre sino tambien en el subsuelo una lo hacen a mas de 50 feet bajo la superficie terrestre algunos buscan alimento y oxigeno y para ello tiene un tipo de supervivencia en el subsuelo

viernes, 28 de septiembre de 2012

Cinematica

la Cinematica
es la descripcion de un movimiento entrega las caracteristicas de un movimiento
¿como es su trayectoria?
¿como es su velocida?
¿como es su aceleracion?

segun su trayectoria:
movimiento rectilineo
movimiento curvilineo
a) parabolico
b) circular

MOVIMIENTO RECTILINEO
uniforme (MRU):Se caracteriza por presentar velocidad constante

MOVIMIENTO RECTILINEO UNIFORME:
Este movimiento se describe mediante las ecuaciones:
a: O
v:cte
x: xo+V´T
  

Desplazamiento

Desplazamiento

 
Desplazamiento puede referirse a:
  • Desplazamiento, en física Es una medida vectorial que define el cambio de posición de un cuerpo entre dos instantes bien definidos. Un caso particular de desplazamiento es el debido a la difusión.
  • En electrostática y electrodinámica, se puede referir también al desplazamiento eléctrico, o densidad de flujo eléctrico.
  • Desplazamiento, en náutica es el peso del agua desplazada por la parte sumergida del casco de un buque.
  • Desplazamiento, en psicoanálisis es la transferencia de emociones hacia un ser humano o animal que no es el objeto real del encono de quien desplaza sus afectos.
  • Desplazamiento, denominación que se da a la suma del volumen útil de todos los cilindros de un motor alternativo.
  • Por desplazamiento interno se conoce a las migraciones forzadas dentro de un mismo país.
En mecánica, el desplazamiento es el vector que define lo que es la posición de un punto o partícula en relación a un origen A con respecto a una posición B. El vector se extiende desde el punto de referencia y se puede hasta la posición final. Cuando se habla del desplazamiento de un cuerpo en el espacio solo importa la posición inicial del cuerpo y la posición final, ya que la trayectoria que describe el cuerpo no es de importancia si se quiere hallar su desplazamiento. Esto puede observarse cuando un jugador de fútbol parte de un punto de la cancha y le da una vuelta entera para terminar en la misma posición inicial; para la física allí no hay desplazamiento porque su posición inicial es igual a la final.

Plano cartesiano

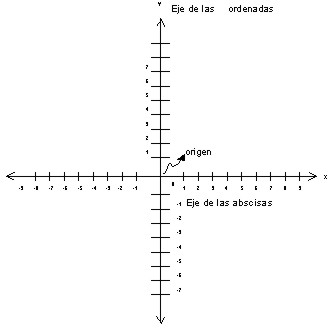
El plano cartesiano está formado por dos rectas numéricas perpendiculares, una horizontal y otra vertical que se cortan en un punto. La recta horizontal es llamada eje de las abscisas o de las equis (x), y la vertical, eje de las ordenadas o de las yes, (y); el punto donde se cortan recibe el nombre de origen.
Cartesiano001El plano cartesiano tiene como finalidad describir la posición de puntos, los cuales se representan por sus coordenadas o pares ordenados.
Las coordenadas se forman asociando un valor del eje de las equis a uno de las yes, respectivamente, esto indica que un punto (P) se puede ubicar en el plano cartesiano tomando como base sus coordenadas, lo cual se representa como:
P (x, y)
Para localizar puntos en el plano cartesiano se debe llevar a cabo el siguiente procedimiento:
1. Para localizar la abscisa o valor de x, se cuentan las unidades correspondientes hacia la derecha si son positivas o hacia la izquierda si son negativas, a partir del punto de origen, en este caso el cero.
2. Desde donde se localiza el valor de x, se cuentan las unidades correspondientes (en el eje de las ordenadas) hacia arriba si son positivas o hacia abajo, si son negativas y de esta forma se localiza cualquier punto dadas ambas coordenadas.

MOVIMIENTO


OBJETIVO:

introducir el concepto de referencia como elemento fundamental, en el estudio de cualquier movimiento

relativizar el concepto de trayectoria

¿QUE ES EL MOVIMIENTO?

En mecánica, el movimiento es un fenómeno físico que se define como todo cambio de posición en el espacio que experimentan los cuerpos de un sistema con respecto a ellos mismos o a otro cuerpo que se toma como referencia. Todo cuerpo en movimiento describe una trayectoria.


La mecánica clásica es una formulación de la mecánica para describir mediante leyes el comportamiento de cuerpos físicos macroscópicos en reposo y a velocidades pequeñas comparadas con la velocidad de la luz.
Existen varias formulaciones diferentes, de la mecánica clásica para describir un mismo fenómeno natural, que independientemente de los aspectos formales y metodológicos que utilizan llegan a la misma conclusión.
  • La mecánica vectorial, deviene directamente de las leyes de Newton, por eso también se le conoce con el gentilicio de newtoniana. Es aplicable a cuerpos que se mueven en relación a un observador a velocidades pequeñas comparadas con la de la luz. Fue construida en un principio para una sola partícula moviéndose en un campo gravitatorio. Se basa en el tratamiento de dos magnitudes vectoriales bajo una relación causal: la fuerza y la acción de la fuerza, medida por la variación del momentum (cantidad de movimiento. El análisis y síntesis de fuerzas y momentos constituye el método básico de la mecánica vectorial. Requiere del uso privilegiado de sistemas de referencia inercial.
  • La mecánica analítica (analítica en el sentido matemático de la palabra y no filosófico). Sus métodos son poderosos y trascienden de la Mecánica a otros campos de la física. Se puede encontrar el germen de la mecánica analítica en la obra de Leibniz que propone para solucionar los problemas mecánicos otras magnitudes básicas (menos oscuras según Leibniz que la fuerza y el momento de Newton, pero ahora escalares, que son: la energía cinética y el trabajo. Estas magnitudes están relacionadas de forma diferencial. La característica esencial es que, en la formulación, se toman como fundamentos primeros principios generales (diferenciales e integrales), y que a partir de estos principios se obtengan analíticamente las ecuaciones de movimiento.

Mecánica relativista
Para describir la posición de una partícula material la mecánica relativista hace uso de un sistema de cuatro coordenadas definidas sobre un espacio-tiempo de cuatrodimensiones. Además las acciones a distancia instantáneas están excluidas ya que al propagarse más rápido que la velocidad de la luz dan lugar a contracciones en el principio de causalidad. Por lo que un sistema de partículas puntuales en interacción debe ser descrito con la ayuda de "campos retardados", es decir, que no actúan de manera instatáneamente, cuya variación debe determinarse como propagación a partir de la posición de la partícula. Esto complica razonablemente el número de ecuaciones necesarias para describir un conjunto de partículas en interacción.
Otra dificultad añadida es que no existe un tiempo universal para todos los observadores, por lo que relacionar las medidas de diferentes observadores en movimiento relativo es ligeramente más complejo que en la mecánica clásica. Una manera conveniente es definir el intervalo invariante relativista y parametrizar las trayectorias en el espacio-tiempo en función de dicho parámetro. La descripción campos de fuerzas o fluidos requiere definir ciertas magnitudes tensoriales sobre el espacio vectorial tangente al espacio-tiempo.

Mecánica
La mecánica cuántica es una de las ramas principales de la física, y uno de los más grandes avances del siglo XX para el conocimiento humano, que explica el comportamiento de la materia y de la energía. Su aplicación ha hecho posible el descubrimiento y desarrollo de muchas tecnologías, como por ejemplo los transistores que se usan más que nada en la computación. La mecánica cuántica describe en su visión más ortodoxa, cómo cualquier sistema físico, y por lo tanto todo el universo, existe en una diversa y variada multiplicidad de estados, los cuales habiendo sido organizados matemáticamente por los físicos, son denominados autoestados de vector y valor propio. De esta forma la mecánica cuántica explica y revela la existencia del átomo y los misterios de la estructura atómica tal cual hoy son entendidos; lo que por otra parte, la física clásica, y más propiamente todavía la mecánica clásica, no podía explicar debidamente los fenómenos actualmente observados por los científicos.
 

Intrumentos de Medicion

Para medir masa:
Para medir tiempo:
Para medir longitud:
Para medir ángulos:
Para medir temperatura:
Para medir presión:
Para medir velocidad:
Para medir propiedades eléctricas:
Para medir volúmenes
Para medir otras magnitudes:

MEDICION

Medicion
DIFINICION
La medición es la determinación de la proporción entre la dimensión o suceso de un objeto y una determinada unidad de medida. La dimensión del objeto y la unidad deben ser de la misma magnitud. Una parte importante de la medición es la estimación de error o análisis de errores.

Magnitud
se caracteriza de dos formas escalares y vertoriales la magnitud es fuerza y sus medidas son elementos a los entendemos y observamos fenomenos fisicos.

ESCALARES= Las magnitudes escalares tienen únicamente como variable a un número que representa una determinada cantidad. Por ejemplo la masa de un cuerpo, que se mide en Kilogramos


VECTORIALES= Tenemos entonces las magnitudes vectoriales que, como su nombre lo indica, se representan mediante vectores, es decir que además de un módulo (o valor absoluto) tienen una dirección y un sentido. Ejemplos de magnitudes vectoriales son la velocidad y la fuerza.


miércoles, 5 de septiembre de 2012

Isaac Newton

Quien fue Isaac Newton?
Nació el 4 de enero de 1643 en Woolsthorpe, Lincolnshire, Inglaterra. En esa fecha el calendario usado era el juliano y correspondía al 25 de diciembre de 1642, día de la Navidad.
 
 
La casa donde nació y vivió su juventud se ubica en el lado oeste del valle del río Witham, más abajo de la meseta de Kesteven, en dirección a la ciudad de Grantham. Es de piedra caliza gris, el mismo material que se encuentra en la meseta. Tiene forma de una letra T gruesa en cuyo trazo más largo se encuentra la cocina y el vestíbulo y la sala se encuentra en la unión de los dos trazos. Su entrada es descentrada y se ubica entre el vestíbulo y la sala y se orienta hacia las escaleras que conducen a dos dormitorios del piso superior.


Sus padres fueron Isaac Newton y Hannah Ayscough, dos campesinos puritanos. No llegó a conocer a su padre, pues había muerto en octubre de 1642. Cuando su madre volvió a casarse con Barnabas Smith que no tenía intención de cargar a un niño de tres años, lo dejó a cargo de su abuela, con quien vivió hasta la muerte de su padrastro en 1653. Este fue posiblemente un hecho traumático para Isaac, constituía la perdida de la madre no habiendo conocido al padre. A su abuela nunca le dedicó un recuerdo cariñoso y hasta su muerte paso desapercibida. Lo mismo ocurrió con el abuelo que pareció no existir hasta que se descubrió que también estaba presente en la casa y correspondió al afecto de Newton de la misma forma, lo desheredó.
 
 
En 1663 conoció a Isaac Barrow, quien le dio clase como su primer profesor Lucasiano de matemática. En la misma época entró en contacto con los trabajos de Galileo, Fermat, Huygens y otros a partir, probablemente, de la edición de 1659 de la Geometría de Descartes por Van Schooten. Newton superó rápidamente a Barrow, quien solicitaba su ayuda frecuentemente en problemas matemáticos.
 
Réplica de un telescopio construido por Newton.
En esta época la geometría y la óptica ya tenían un papel esencial en la vida de Newton. Fue en este momento en que su fama comenzó a crecer ya que inició una correspondencia con la Royal Society.
. Newton les envió algunos de sus descubrimientos y un telescopio que suscitó un gran interés de los miembros de la Sociedad, aunque también las críticas de algunos de sus miembros, principalmente Robert Hooke. Esto fue el comienzo de una de las muchas disputas que tuvo en su carrera científica. Se considera que Newton demostró agresividad ante sus contrincantes que fueron principalmente, (pero no únicamente) Hooke, Leibniz y, en lo religioso, la Iglesia Católica Romana. Como presidente de la Royal Society, fue descrito como un dictador cruel, vengativo y busca-pleitos. Sin embargo, fue una carta de Hooke, en la que éste comentaba sus ideas intuitivas acerca de la gravedad, la que hizo que iniciara de lleno sus estudios sobre la mecánica y la gravedad. Newton resolvió el problema con el que Hooke no había podido y sus resultados los escribió en lo que muchos científicos creen que es el libro más importante de la historia de la ciencia, el Philosophiae naturalis principia mathematica


Ley de la gravitación universal
Los Principia de Newton.
Bernard Cohen afirma que “El momento culminante de la Revolución científica fue el descubrimiento realizado por Isaac Newton de la ley de la gravitación universal.” Con una simple ley, Newton dio a entender los fenómenos físicos más importantes del universo observable, explicando las tres leyes de Kepler. La ley de la gravitación universal descubierta por Newton se escribe
\vec F = -G \frac {m_{1}m_{2}} {r^{2}}\vec u,
donde F es la fuerza, G es una constante que determina la intensidad de la fuerza y que sería medida años más tarde por Henry Cavendish en su célebre experimento de la balanza de torsión, m1 y m2 son las masas de dos cuerpos que se atraen entre sí y r es la distancia entre ambos cuerpos, siendo \vec u el vector unitario que indica la dirección del movimiento (si bien existe cierta polémica acerca de que Cavendish hubiera medido realmente G, pues algunos estudiosos afirman que simplemente midió la masa terrestre).
La ley de gravitación universal nació en 1685 como culminación de una serie de estudios y trabajos iniciados mucho antes. La primera referencia escrita que tenemos de la idea de la atracción universal es de 1666, en el libro "Micrographia" de Robert Hooke. En 1679 Robert Hooke introdujo a Newton en el problema de analizar una trayectoria curva. Cuando Hooke se convirtió en secretario de la Royal Society quiso entablar una correspondencia filosófica con Newton.
 

martes, 28 de agosto de 2012

La Fisica


 ¿Que es la física?
La física es una de las más antiguas disciplinas académicas, tal vez la más antigua a través de la inclusión de la astronomía,es una de las ciencias mas exactas q existen. En los últimos dos milenios, la física había sido considerada sinónimo de la filosofía, la química, y ciertas ramas de la matemáticasy la biología, pero durante la Revolución Científica en el siglo XVII surgió para convertirse en una ciencia moderna, única por derecho propio. Sin embargo, en algunas esferas como la física matemática y la química cuántica, los límites de la física siguen siendo difíciles de distinguir.


TIPOS DE FÍSICA:
 
 
física clásica: consiste en movimientos igual o menor velocidad a 300,000 km/s
física moderna: consiste en movimientos mayores a     300,000 km/s
física nuclear: consiste en el estudio e partículas
 
 
PRINCIPALES RAMAS DE LA FÍSICA
 
                               Mecánica
MOVIMIENTO        Estática
                               Dinámica
 
   LUZ:                   Óptica
 
SONIDO :              Acústica
 
                             
                                Electricidad  {
Electricidad :          Magnetismo {    Electromagnetismo
 
 
Calor:                      Termodinámica


la fisica tiene cuatro fuerzas principales las cuales son:

  • Gravedad   } peso/ densidad / equilibrio
  •  electromagnetismo  } atraccion / forma / estructura
  • nuclear fuerte  }   mantener a las particulas unidas independiente de la repulsion de cargas
  • nuclear debil  }  radiactividad